

Sabit yol Avtomatlaşdırmasının Məhdudiyyətləri nələrdir
Sabit Qaynaq və Əl Qaynaqının Məhdudiyyətləri
Ənənəvi robot sabit yolun əvvəlcədən öyrədilməsi-qaynaq rejimini qəbul edir, iş parçasının qaynaq dəqiqliyi və formalaşdırma keyfiyyəti alətlərin yerləşdirilməsinin düzgünlüyündən və daxil olan materialların tutarlılığından çox asılıdır və istehsalda üç iş şəraiti birbaşa qaynaq uğursuzluğuna gətirib çıxaracaq:
- Daxil olan montajın ölçülü tolerantlığı: the workpiece dimension and assembly misalignment deviation caused by stamping, machining and assembly. When the comprehensive tolerance of workpiece>± 0,5 mm, sabit yolda qaynaq sapması, zəif bir-yan qaynaq və boş qaynaq olacaq;
- Qaynaq istilik deformasiyasının yığılması:qövsün davamlı istilik daxil olması iş parçasının plastik/elastik deformasiyasına, nöqtə qaynaqının dəqiq yerləşdirilməsinin nəzəri trayektoriyasına, çox{0}}qat və çoxkeçidli qaynaqdan sonra qaynaq mövqeyinin davamlı sapmasına səbəb olacaq və qalın lövhənin uzun qaynağının deformasiyası millimetr səviyyəsinə çata bilər.
- İstehsalın dəyişdirilməsi və bir neçə çeşidin istismara verilməsinin yüksək qiyməti:məhsul növünün dəyişdirilməsi qaynaq tikişinin bütün trayektoriyasının əl ilə yenidən-göstərilməsini, yüksək-dəqiq yerləşdirmə alətlərinin dəyişdirilməsini tələb edir və kiçik partiyanın və çox çeşidli istehsal xətlərinin istismara vermə-saat nisbəti olduqca yüksəkdir.
3D Vision Qaynaq Robotu nədir
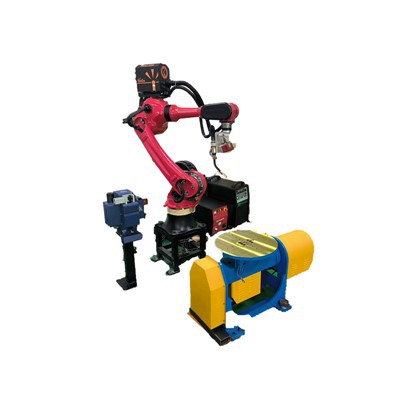
Buradan təkmilləşdirinəvvəlcədən proqramlaşdırılmış icra-üçünqavrayış-əsaslı adaptiv qaynaq
3D görmə qaynaq robotu 3D skanını qurur - qaynaq tikişi funksiyasının identifikasiyası - robot izi real-vaxtda düzəliş qapalı-döngü idarəetmə məntiqi, ənənəvi "yaddaş sabit yol" rejimindən tamamilə imtina edir: avadanlıq cari stansiyanın fiziki iş parçasının morfologiyasını skan edir, real vaxt rejimində dəniz dinamikası yaradır, biz dəniz dinamikası yaradırıq. CAD nəzəri modelindən və əvvəlcədən saxlanmış tədris proqramından asılı olmayan, adaptiv tək iş parçasının qaynaq hərəkət izi.
| Müqayisə Ölçüsü | Sabit Tədris / Manual Qaynaq | 3D Vision Adaptiv Qaynaq Robotu |
|---|---|---|
| Gələn ölçülü sapmaya uyğunlaşma | Sabit traektoriyalar kiçik sapmalarda qaynaq yerinin ofsetinə və zəif birləşməyə səbəb olur | 3D konturları hissə-hissə yenidən qurun və qaynaq koordinatlarını real vaxt rejimində dəyişdirin, ±1~3mm dəyişən daxil olan toleranslara uyğun gəlir. |
| Məhsulun dəyişdirilməsi üçün istismara verilməsi | Yeni məhsullar üçün tələb olunan tam trayektoriya-tədris və fərdiləşdirilmiş yüksək{1}}dəqiqlikli qurğular | Yenidən istifadə edilə bilən əsas proqramlar; trayektoriyalar təkrar tədris edilmədən iş parçasının konturlarının skan edilməsi vasitəsilə avtomatik olaraq yaradılır |
| Alət qurğularından asılılıq | Çox yüksək, sıfır-təmizlik yüksək-dəqiqlikli sıxaclar məcburidir | Aşağı tələblər; sadə xəta-tolerant qurğular və üzən yerləşdirmə strukturları yersiz iş parçaları üçün məqbuldur |
| Qaynaq keyfiyyətinin ardıcıllığı | Armaturun aşınması, operator bacarığı və istilik deformasiyası səbəbindən çox dəyişdi | Tam proses dinamik kompensasiyası, sabit və təkrarlana bilən qaynaq əmələ gətirmə effekti ilə-mikron səviyyəli sensor yerləşdirmə |
| Operator bacarıq həddi | Sertifikatlı ixtisaslı qaynaqçılar və peşəkar robot tədrisi texnikləri tələb olunur | Yalnız əsas avadanlıqların istismarı üzrə təlim tələb olunur; peşəkar qaynaq və robot öyrətmə qabiliyyətləri məcburi deyil |
3D Vision Qaynaqının Əsas İş Prinsipi: 3D Sensor Məlumatlarının Alınması, Qaynaq tikişi Xüsusiyyətlərinin Tanınması, Adaptiv Robot Trayektoriyasının Planlaşdırılması
Üç əsas 3D Vision Algılama Həllərinin Texniki Müqayisəsi
Sənayedə əsas 3D zondlama texnologiyalarına xətt lazer trianqulyasiyası (lazer profil skaneri), strukturlaşdırılmış işıq və binokulyar stereo görmə daxildir.
| Aşkarlama metodu | Təsvir Prinsipi | Statik Təkrar Yerləşdirmə Dəqiqliyi | Aşkarlama Sürəti | Yansımalara Müqavimət / Güclü Mühit İşığı | Əsas Tətbiq Ssenariləri |
|---|---|---|---|---|---|
| Xətti Lazer Trianqulyasiyası (Xətti Lazer Profil Sensoru) | Tək xətti lazer şüası buraxmaq; sənaye kameraları iş parçasının səthlərində deformasiyaya uğramış lazer konturlarını çəkir və trianqulyasiya alqoritmi vasitəsilə -kəsiklərin 3D koordinatlarını hesablayır | Standart iş şəraitində 0,05 mm-dən az və ya bərabər; premium modellər 0,01~0,03 mm-ə çatır | Xətt skanının yüksək kadr sürəti, millisaniyəlik-səviyyəli tək kəsişmə- nümunə götürmə, qaynaq zamanı davamlı izləməni dəstəkləyir | Orta performans; spekulyar əks səs-küy, polarizasiya filtrləri əlavə etməklə yatırıla bilən alüminium və paslanmayan polad kimi yüksək əks etdirən materiallarda asanlıqla baş verir. | Qaynaq zamanı -gerçək vaxtda tikişlərin izlənməsi, dar yivlər üçün dinamik sapma korreksiyası, dayaq/bağ birləşmələri və-çox qatlı çox-keçidli qaynaq üçün real vaxt kompensasiyası (qaynaq sənayesi üçün standart əsas həll) |
| Ərazi Strukturlaşdırılmış İşıq Görünüşü (Qarşılıqlı Strukturlaşdırılmış İşıq) | Dövri ızgara saçaqlarını layihələndirin və iş parçalarının tam 3D nöqtə buludlarını tək çəkilişlə yenidən qurun | Qlobal planar dəqiqlik: 0.08~0.15mm | Tam sahənin tək skanı üçün 50~200ms, davamlı dinamik izləmə üçün qeyri-kafi sürət- | Zəif performans; qaynaq zamanı qövs işığı və tutqun qaranlıq materiallar saçaq itkisinə və natamam nöqtə bulud məlumatlarına səbəb olur | Qaynaqdan əvvəl-ümumi iş parçasının konturlarının skan edilməsi, mürəkkəb əyri komponentlərin ölçülü yoxlanılması və oflayn qaynaq modelləşdirilməsi.Qaynaq prosesi zamanı real{0}}vaxt izləmə üçün tətbiq edilmir |
| Binokulyar Stereo Görünüş | İki sinxronlaşdırılmış sənaye kamerası iş parçasının səthlərindəki tekstura xüsusiyyətləri nöqtələrinə uyğun gəlir və paralaks trianqulyasiyası əsasında 3D koordinatları hesablayır. | Aşağı dəqiqlik: müntəzəm şəraitdə 0,3 ~ 1 mm; fakturasız səthlər üçün məlumatları yenidən qura bilmir | Sürətli tək çərçivəli görüntüləmə, aktiv işıq mənbəyi tələb olunmur | Çox zəif müqavimət; birbaşa qövs parıltısı, səthin əks olunması və-teksturasız polad lövhələrlə etibarsızdır | Böyük ölçülü iş parçalarının kobud yerləşdirilməsi, iş parçasının mövcudluğunun aşkarlanması və stansiyalarda ilkin daxil olan materialın yerləşdirilməsi.Yüksək dəqiqlikli tikiş izləmə tapşırıqları- üçün qəti qadağandır |
Adaptiv Qaynaqın Qapalı{0}}Dövrəyə Nəzarət Prosesini tamamlayın
Sensor yalnız orijinal 3D nöqtə bulud məlumatlarının alınmasını həyata keçirir. Bütün sistemin əsasını 3D məlumatların proses analizi və robotun birgə hərəkətinə nəzarət edir. Tam qapalı döngə prosesi 5 mərhələyə bölünür:
- Həqiqi obyektin üç-ölçülü nöqtə buludunun yenidən qurulması: vizual sensor iş stansiyasının real iş parçasını skan edir və tamamilə fiziki morfologiyaya əsaslanan nöqtə buludunu yaradır. O, ideal CAD nəzəri modelini birbaşa çağırmadan, daxil olan materialın dözümlülüyü, yerləşdirmə ofseti, montajdan əvvəl -yerləşdirmə və boşqab boşluğu kimi faktiki iş şəraitini avtomatik toplayır;
- Qaynaqlanmış birləşmələrin ağıllı təsnifatı və xüsusiyyətlərinin çıxarılması: AI alqoritmi avtomatik olaraq quyruq birləşməsini, künc birləşməsini, dövrə birləşməsini, V/Y/U yivini və digər birləşmə formalarını ayıra bilər, yivin enini, boşluğunu, butt birləşməsinin yararsızlığını və qaynaq birləşməsinin başlanğıc və son nöqtələrinin 3D koordinatlarını çıxara bilər. Proqram dəsti ayrı proqram olmadan bir çox növ yivlərə uyğun gəlir;
- Optimal qaynaq yolunun müstəqil planlaşdırılması: robotun hərəkət həddi, qaynaq tabancasının əlçatanlığı və qaynaq prosesinin spesifikasiyası, yaxınlaşan bölmənin, qaynaq bölməsinin və silahın çəkilməsi və qaldırılmasının tam hərəkət yolunun avtomatik planlaşdırılması və çox-qat çox-keçid qaynaq tənzimləmə yolunun sinxron paylanması;
- Robot nəzarətçisinə real{0}}vaxt izi göndərilməsi: nöqtə buludunun təhlilindən sonra trek datası robotun yerli hərəkət əmri formatında göndərilir, altı oxlu qaynaq robotunun, portal qaynaq robotunun və mövqeləndiricinin əlaqələndirici sinxron idarəsini dəstəkləyən- və əsas robot marka nəzarətçi və PLC ilə uyğun gəlir;
- Qaynaq zamanı millisaniyəlik qapalı döngə dinamik kompensasiyası: qaynaq zamanı üçölçülü yiv konturunu davamlı olaraq toplayın, real vaxtda termal deformasiyanın yaratdığı qaynaq sapmasını müəyyən edin və robotun hərəkət trayektoriyasını dinamik şəkildə düzəldin; Eyni zamanda, keçid qaynaq maşını proses parametrlərini tənzimləyir
İstilik deformasiyası üçün uyğunlaşdırılmış kompensasiya və qaynaq prosesi parametrlərinin əlaqəli tənzimlənməsi
"Adaptiv"in əsası robotun mövqeyini sadəcə dəyişdirməkdənsə, vizual ölçmə məlumatlarının və qaynaq prosesinin parametrlərinin avtomatik əlaqə tənzimlənməsidir. Bağlantı tənzimlənməsinin kəmiyyətcə ölçülə bilən proses dəyişənlərinə aşağıdakılar daxildir: qaynaq tabancasının yelləncək amplitudası/yelləncək tezliyi, qaynaq tabancasının hərəkət sürəti, qövs gərginliyi, qaynaq cərəyanı, məftil ötürmə sürəti, çox-qat qaynaq tikişi aralığı, qaynaq tabancasının ön və arxa/sola və sağ əyilmə bucağı. Yüksək-sonlu 3D vizual qaynaq sistemi, termal deformasiya kompensasiyasının izlənməsi sabitlik dəqiqliyi 0,05~0,1 mm alt-millimetr səviyyəsində sabit şəkildə idarə oluna bilər.
Sahə Tətbiqi Həlləri

Külək qülləsi istehsalı
Qüllə borusunun uzun çevrə qaynağı, borunun elliptikliyinin daxil olan sapması, çox qatlı qaynağın davamlı termal deformasiyası- və hər borunun ölçüsünün diferensial sapması.
3D görmə həlli: xətt lazerinin real-vaxtında qaynaq tikişinin izlənməsi, dairəvi tikişin bütün prosesində istilik deformasiyasının dinamik kompensasiyası, çox-qat və çoxkeçidli qaynaqla qaynaq muncuqunun avtomatik tənzimlənməsi, hər təbəqədə tədris yolunun əl ilə düzəldilməməsi və müxtəlif diametrli qüllələrlə istehsal mübadiləsinə uyğunlaşma.
Gəmi polad konstruksiya istehsalı
Korpusun və göyərtənin əyri boşqab hissələrinin formalaşma sapması böyükdür, qaynaq istilik deformasiyası yivin məkan vəziyyətini dəyişməyə davam edir və əyri tikişin əl ilə öyrədilməsi olduqca çətindir.
3D görmə həlli: qaynaq prosesinin fasiləsiz kontur skan edilməsi, robotun hərəkət trayektoriyasının real-vaxtında korreksiyası, qaynaq tabancası qövsü ilə əyri səth yivinin davamlı kilidlənməsi, mürəkkəb əyri səthdə uzun qaynağın avtomatik qaynaqlanması və yüksək hündürlükdə əl qaynağının dəyişdirilməsi.


İnşaat Maşınlarının Struktur hissələri
Ağır yüksək{0}}güclü polad qaynaq, çoxsaylı yivli və çox{1}}bucaqlı birləşmə, daxil olan materialların böyük zımbalama/quraşdırma sapması, kiçik partiyanın və çoxsaylı modellərin tez-tez istehsal dəyişməsi.
3D görmə həlli: Süni intellekt avtomatik olaraq müxtəlif yiv birləşmələrini və vizual skandan sonra-tam qaynaq yolunun bir əsas nəslini müəyyən edir. Əsas prosedurlar toplusu bir çox struktur hissələri əhatə edir və istehsal nümayişi üzrə təlimatçıların dəyişdirilməsi üçün vaxtı xeyli azaldır.
Təzyiqli Gəmi Avadanlıqları
Dairəvi və uzununa təzyiq daşıyan qaynaqların yiv ölçüsü və qaynaq möhkəmləndirilməsi avadanlıqların təzyiq təhlükəsizliyinə birbaşa təsir göstərir. Sənayenin keyfiyyət yoxlama standartı ciddidir və həndəsi ölçü qüsurlarına yol verilmir.
3D görmə həlli: qaynaq zamanı real-qaynaq tikişinin izlənilməsi sinxron şəkildə tamamlanır, real{1}}zaman üç{2}}ölçülü kontur onlayn aşkarlanması qaynaqdan sonra tamamlanır, qaynaq və keyfiyyət yoxlanışı eyni stansiyada tamamlanır və xüsusi avadanlıq təftişinin ilkin-təftiş tələblərinə cavab vermək üçün keyfiyyətsiz ölçüdə iş parçası real vaxt rejimində ələ keçirilir.

Əgər müəssisəniz ağır struktur komponentləri ilə qaynaq problemləri ilə qarşılaşırsa, biz inteqrasiya olunmuş 3D görmə qaynaq istehsal xətlərini sürətlə tətbiq etmək üçün xüsusi istehsal xəttinin yenilənməsi həllərini fərdiləşdirə bilərik. Həllərimiz qaynaq məhsuldarlığını artırmağa, ümumi istehsal xərclərini azaltmağa, qapalı dövrə rəqəmsal keyfiyyətə nəzarət sistemini qurmağa- və fabrikləri çevik ağıllı istehsala təkmilləşdirməyə kömək edir.




